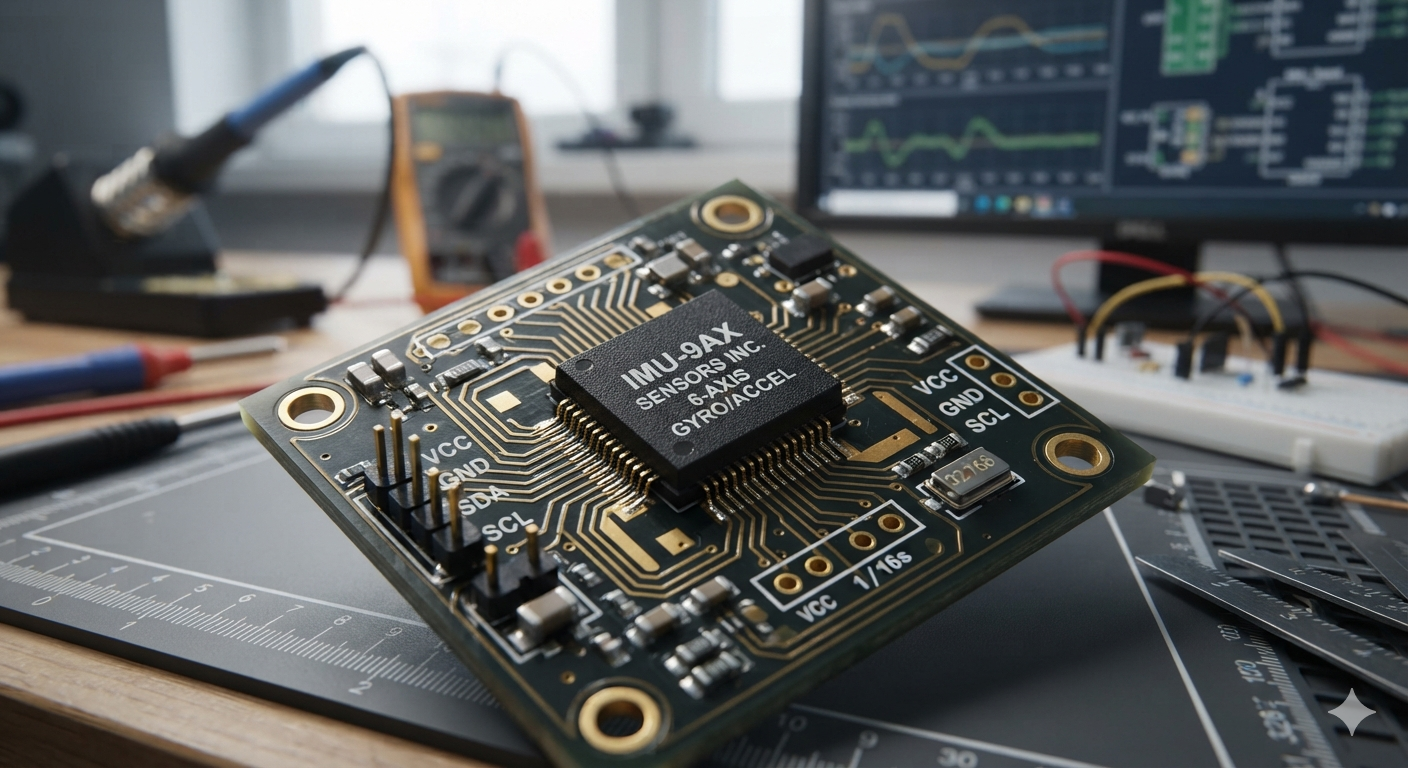
Cabe en un cuadrado de tres milímetros por lado, cuesta menos que un café y casi nadie sabe que existe. Sin embargo, buena parte de la infraestructura tecnológica del siglo XXI depende de él: sin ese componente ningún dron despegaría, ningún auto detectaría un derrape, ningún robot caminaría y ningún teléfono sabría hacia dónde está apuntando.
Se llama chip IMU, de Inertial Measurement Unit o unidad de medición inercial. Es, probablemente, el sensor más importante del que jamás hayas oído hablar.
En resumen
El chip IMU (unidad de medición inercial) es un sensor que combina acelerómetros y giroscopios —y frecuentemente un magnetómetro— para medir la aceleración y la rotación de un cuerpo sin depender de ninguna referencia externa. No necesita satélites, ni antenas, ni línea de vista. Es el componente que permite que un dron se estabilice, que un auto detecte un derrape, que un robot mantenga el equilibrio y que un reloj cuente tus pasos.
- Mide seis magnitudes: aceleración en tres ejes y velocidad angular en tres ejes.
- Por dentro no hay circuitos, hay maquinaria: masas, resortes y peines grabados en silicio.
- Funciona por navegación por estima, integrando los datos en el tiempo.
- Su error siempre crece, por eso se corrige con GNSS, visión u otras referencias.
- Su calidad se mide en estabilidad de sesgo (grados por hora) y va desde un celular hasta un submarino nuclear.
- En fotogrametría y LiDAR determina la precisión angular de cada punto capturado.
¿Qué es el chip IMU y qué mide exactamente?
Una unidad de medición inercial combina, como mínimo, tres acelerómetros y tres giroscopios, uno por cada eje del espacio. Los acelerómetros miden fuerza específica —aceleración lineal, incluida la gravedad— y los giroscopios miden velocidad angular: cuán rápido gira el cuerpo en pitch, roll y yaw. A esa combinación se la denomina IMU de seis grados de libertad.
Cuando además incorpora un magnetómetro de tres ejes, se habla de nueve grados de libertad, capaz de referenciar el rumbo respecto del campo magnético terrestre. Algunos módulos suman un barómetro para estimar altura, llegando a diez.
La propiedad que lo cambia todo: la IMU es un sistema cerrado. No pregunta nada al exterior, no emite señal, no puede ser interferida ni bloqueada, y funciona bajo el agua, bajo tierra, dentro de un túnel o en el espacio profundo. Esa autonomía explica por qué nació en el mundo militar y por qué, ochenta años después, vuelve a ser un componente estratégico.
Conviene distinguir dos términos que suelen confundirse. La IMU es el sensor: entrega datos crudos de aceleración y rotación. El INS (sistema de navegación inercial) es el conjunto completo que toma esos datos, los procesa e informa posición, velocidad y actitud. La IMU es el oído interno; el INS es el cerebro que interpreta lo que ese oído percibe.
¿Cómo funciona el chip IMU por dentro?
Al ampliar una IMU moderna bajo microscopio electrónico aparece algo inesperado: no hay circuitos, hay maquinaria. Estructuras mecánicas de unos pocos micrones de espesor —masas, resortes, peines de láminas— grabadas sobre silicio y literalmente colgando en el vacío dentro del encapsulado.
Son MEMS, sistemas microelectromecánicos. Se fabrican con las mismas técnicas de un chip convencional: se deposita material, se enmascara y se ataca químicamente capa por capa hasta liberar la estructura móvil, dejándola suspendida sobre el sustrato. El resultado es una máquina completa, con partes que se mueven, integrada en la misma oblea que la electrónica que la lee.
El acelerómetro MEMS: una masa colgando de resortes
Una masa de silicio —llamada masa sísmica o proof mass— queda suspendida por resortes flexibles en forma de serpentina, anclados al sustrato. Desde esa masa se proyectan láminas que se intercalan, sin llegar a tocarse, con otras láminas fijas al chip. Ese conjunto interdigitado forma un condensador diferencial.
Estructura interna de un acelerómetro MEMS de un eje.
El detalle clave es que el acelerómetro no mide aceleración de forma directa: mide distancia. Cuando el chip acelera hacia un lado, la masa se queda atrás un instante por inercia, los resortes se deforman y las láminas móviles se acercan a un juego de láminas fijas mientras se alejan del otro. Ese cambio de capacitancia —del orden de femtofarads, una milésima de billonésima de faradio— se amplifica, se convierte en voltaje y luego en un número.
Como los resortes obedecen la ley de Hooke, el desplazamiento es proporcional a la fuerza aplicada, y por lo tanto la salida es linealmente proporcional a la aceleración. Toda la sofisticación posterior —filtrado, compensación térmica, calibración de fábrica— se construye sobre ese principio elemental.
Por eso un acelerómetro en reposo no marca cero, sino 1 g en el eje vertical: la gravedad también deforma los resortes. De esa lectura permanente sale el «hacia arriba» que el controlador de vuelo usa para nivelar la aeronave, y el mismo dato que permite a un teléfono saber si está horizontal o vertical.
El giroscopio MEMS: una masa que nunca deja de vibrar
Aquí viene el giro conceptual más elegante de todo el asunto: en un giroscopio MEMS no gira nada. No hay rotor, no hay volante de inercia, no hay cardán. La masa se mantiene vibrando permanentemente en un eje, empujada por un actuador electrostático a decenas de miles de ciclos por segundo.
Cuando el chip rota, sobre esa masa en movimiento aparece la fuerza de Coriolis, perpendicular tanto a la dirección de vibración como al eje de rotación. Esa fuerza desvía la masa hacia un costado, y un segundo juego de peines montado a 90° mide ese desplazamiento lateral, que resulta proporcional a la velocidad angular. Es el mismo efecto que curva la trayectoria de los ciclones sobre la superficie terrestre, aplicado a una viruta de silicio del tamaño de un grano de sal.
Principio de funcionamiento de un giroscopio MEMS vibratorio.
El magnetómetro: la brújula sin aguja
El tercer sensor es el único de los tres que no tiene partes móviles. Normalmente funciona por efecto Hall o por magnetorresistencia anisotrópica: una corriente atraviesa una lámina sensible y el campo magnético desvía lateralmente los electrones en movimiento, acumulando carga en un borde y generando un pequeño voltaje transversal proporcional a la intensidad del campo.
Midiendo ese voltaje en tres ejes se obtiene la dirección del campo magnético terrestre y, con ello, el rumbo respecto del norte magnético. Es la única de las tres mediciones que sí depende de una referencia externa, y por eso es también la más frágil.
Principio de un magnetómetro de efecto Hall.
Por qué se descalibra la brújula del dron: el magnetómetro no distingue el campo terrestre de cualquier otro. Cerca de estructuras metálicas, armaduras de hormigón, líneas de alta tensión o incluso de los propios motores de la aeronave está midiendo un campo contaminado. Por eso los fabricantes exigen calibrar lejos de esas fuentes, y por eso una advertencia de interferencia magnética antes del despegue no es un capricho del firmware.
El detalle del silicio que casi nadie menciona
Esos resortes son de silicio monocristalino y, a diferencia de un metal, prácticamente no se fatigan con el uso: pueden flexionarse miles de millones de veces sin degradarse. Pero sí cambian de rigidez con la temperatura. Un silicio más caliente es ligeramente más blando, el resorte cede un poco más ante la misma fuerza, y la lectura se desplaza.
Los fabricantes caracterizan ese comportamiento en fábrica y lo compensan por firmware, pero la compensación es una aproximación. Esa es la razón física de que una IMU derive distinto en frío que en caliente, y de que convenga dejar el equipo estabilizar térmicamente antes de despegar.
Por qué el chip IMU es tan importante en el mundo moderno
Durante cuarenta años la navegación inercial fue una tecnología de nicho: cara, pesada y reservada a submarinos, misiles y aviación comercial. La miniaturización cambió esa ecuación por completo. Hoy se fabrican miles de millones de sensores inerciales al año y están presentes en prácticamente cualquier objeto que se mueva o que necesite saber cómo se está moviendo.
Lo notable no es la cantidad, sino la diversidad de industrias que hoy no funcionarían sin ese componente. Vale la pena recorrerlas.
1. Aeronaves no tripuladas y trabajo aéreo
Un multirrotor no vuela por su hélice: vuela porque un lazo de control corrige su actitud cientos o miles de veces por segundo. Sin una IMU rápida, liviana y de bajo costo, un cuadricóptero es físicamente ingobernable. Ninguna persona posee reflejos suficientes para estabilizarlo manualmente; la aeronave se vuelca en fracciones de segundo. El dron de consumo no existe sin MEMS.
En una aeronave profesional la IMU cumple cuatro funciones simultáneas: estabilizar el vuelo, estabilizar el gimbal de la cámara, alimentar el filtro de navegación que fusiona GNSS, barómetro, magnetómetro y sensores visuales, y —la menos conocida— aportar la orientación para la georreferenciación directa.
En un levantamiento fotogramétrico o LiDAR, cada punto capturado necesita no solo una coordenada, sino los tres ángulos de orientación del sensor en el instante exacto de la captura. Esos ángulos los entrega la IMU, sincronizada con el receptor GNSS RTK/PPK.
Un error angular de una décima de grado, a 100 metros de altura, se traduce en un desplazamiento planimétrico de varios centímetros. En LiDAR aéreo, la calidad de la IMU es tan determinante para la precisión final como la del propio escáner. Dos equipos con el mismo sensor láser pueden entregar productos de exactitud muy distinta según la unidad inercial que los acompañe.
2. Automóviles y seguridad vial
La industria automotriz fue la que masificó el sensor inercial, y sigue siendo uno de sus grandes consumidores. El primer uso fue el airbag: un acelerómetro que detecta la desaceleración brutal de un impacto y dispara la bolsa en milisegundos.
De ahí se expandió al control electrónico de estabilidad, que compara la rotación real del vehículo medida por el giroscopio con la que el conductor pide en el volante; si detecta que el auto está girando más o menos de lo solicitado, frena ruedas individuales para corregir la trayectoria. Es una de las tecnologías de seguridad activa que más vidas ha salvado, y depende por completo de un giroscopio MEMS.
En conducción asistida y autónoma la IMU cumple un rol distinto: mantener la posición coherente cuando el GNSS falla. Dentro de un túnel, un estacionamiento subterráneo o un cañón urbano entre edificios altos, la señal satelital se degrada o desaparece durante decenas de segundos. Es la unidad inercial la que sostiene la estimación de posición mientras tanto.
3. Robótica, logística y automatización
Un robot bípedo o cuadrúpedo no puede caminar sin sentido del equilibrio, y ese sentido es una IMU leída a alta frecuencia. Cada paso implica un desequilibrio controlado: el robot mide su propia inclinación decenas de veces por segundo y ajusta la posición de las articulaciones antes de caer. Es exactamente lo que hace el oído interno humano.
Ese lazo de control es difícil de visualizar cuando ocurre dentro de un dron, porque sucede demasiado rápido y con la aeronave ya en el aire. Pero hay una demostración que lo vuelve evidente: un robot humanoide de menos de medio metro andando en bicicleta, pedaleando, doblando y frenando por sí solo.
PRIMER-V2, un Kondo KHR-3HV modificado por el investigador japonés Masahiko Yamaguchi, presentado por el fabricante de sensores inerciales Tamagawa Seiki en la feria iRex 2011 de Tokio.
El robot no es un prototipo de laboratorio: es un kit humanoide comercial de la casa japonesa Kondo, modificado. Lleva en la mochila una unidad de control propia con un giroscopio que detecta cuánto está inclinado respecto de la vertical, y un controlador PID clásico que traduce esa inclinación en un ángulo de giro del manubrio. Si el robot se cae hacia la izquierda, gira levemente el manillar hacia la izquierda; la trayectoria curva genera la fuerza que lo devuelve al equilibrio. Es el mismo principio que usa cualquier ciclista, ejecutado decenas de veces por segundo.
El control remoto solo entrega órdenes de alto nivel —avanzar, detenerse—; el equilibrio y el pedaleo los resuelve el propio robot. Y ahí está el punto que conecta con todo lo anterior: ese lazo es idéntico al que estabiliza un multirrotor. Sensor inercial mide, algoritmo calcula corrección, actuador ejecuta. Cambia el actuador —un manubrio en lugar de cuatro motores—, pero no cambia la arquitectura.
Un detalle que vale la pena notar: en esa bicicleta hay dos fenómenos inerciales operando a la vez. Por un lado el efecto giroscópico mecánico de la rueda delantera girando, el mismo que describió Foucault en 1852. Por otro, un giroscopio electrónico de silicio midiendo la inclinación. La misma física, ochenta años y varios órdenes de magnitud de miniaturización aparte, trabajando en el mismo vehículo.
No es casualidad que la demostración la presentara Tamagawa Seiki: la empresa fabrica sensores inerciales, y el robot era, en rigor, un catálogo de producto en movimiento. Difícil imaginar una forma más elocuente de mostrar para qué sirve un giroscopio.
En robótica móvil, la fusión de IMU con cámaras —la odometría visual-inercial— es hoy la base de la navegación en interiores sin infraestructura. La cámara aporta referencias visuales estables pero lentas; la IMU aporta datos rapidísimos pero que derivan. Combinadas, cada una compensa la debilidad de la otra. Es la técnica que permite a un robot de bodega moverse entre estanterías, y la que permite inspeccionar estanques, túneles o naves industriales donde no llega ninguna señal satelital.
4. Salud, wearables y biomecánica
Todo reloj o pulsera de actividad lleva una IMU. El conteo de pasos, la clasificación automática del tipo de ejercicio, la detección de fases del sueño y la estimación de distancia recorrida sin GPS salen de interpretar patrones de aceleración.
La aplicación clínicamente más relevante es la detección de caídas en adultos mayores: el sensor reconoce la firma característica de una caída —aceleración libre seguida de impacto y luego inmovilidad— y dispara una alerta automática. En rehabilitación y neurología, sensores inerciales adheridos al cuerpo permiten analizar la marcha con precisión de laboratorio fuera del laboratorio, algo especialmente útil en el seguimiento de enfermedades como el Parkinson.
En prótesis activas y exoesqueletos, la IMU informa la fase exacta del ciclo de marcha para que el actuador entregue fuerza en el momento correcto.
5. Realidad virtual, aumentada y videojuegos
En un visor de realidad virtual, el seguimiento de la cabeza debe responder en pocos milisegundos: si la imagen se retrasa respecto del movimiento real, el usuario experimenta náuseas. Ninguna cámara externa es suficientemente rápida para eso. La IMU entrega la orientación con latencia mínima, y el seguimiento óptico corrige la deriva acumulada más lentamente.
Es, de hecho, el mismo reparto de tareas que en un dron: lo inercial da velocidad de respuesta, lo externo da estabilidad de largo plazo.
6. Estabilización de imagen
La estabilización óptica de un teléfono o de un lente fotográfico mide el temblor de la mano con un giroscopio MEMS y desplaza el grupo óptico o el sensor en sentido contrario para cancelarlo. Los gimbals de tres ejes que hoy son estándar en cine y en aeronaves no tripuladas funcionan exactamente igual, solo que moviendo motores en lugar de lentes.
Que hoy sea posible grabar video fluido caminando, algo que hace veinte años exigía equipos de decenas de kilos, es consecuencia directa del abaratamiento del giroscopio inercial.
7. Construcción, minería y maquinaria pesada
El control de máquina en excavadoras, motoniveladoras y bulldozers usa sensores inerciales en cada segmento del brazo para conocer la posición exacta de la hoja o el balde respecto del modelo de diseño, permitiendo trabajar según proyecto sin estacar el terreno.
En perforación, los sistemas de medición durante la perforación determinan la inclinación y el azimut del pozo mediante acelerómetros y magnetómetros ubicados en el fondo del sondaje, kilómetros bajo la superficie, donde ninguna señal externa llega. Es navegación inercial pura aplicada a la minería y a la industria de hidrocarburos.
8. Monitoreo estructural y sismología
Un acelerógrafo es, en esencia, un acelerómetro de muy alta sensibilidad. Las redes de monitoreo sísmico y los sistemas de alerta temprana se sostienen sobre ese principio, y la disponibilidad de sensores MEMS de bajo costo ha permitido densificar redes que antes eran económicamente inviables.
En monitoreo de salud estructural, acelerómetros instalados en puentes, presas y edificios altos registran cómo responde la estructura ante viento y sismo. Un cambio en la frecuencia natural de vibración de una estructura es un indicador temprano de daño interno. En un país sísmico como Chile, esa aplicación tiene un valor evidente.
9. Espacio, transporte marítimo y ferroviario
Los satélites determinan y controlan su actitud combinando giroscopios inerciales con sensores estelares y solares. Los lanzadores dependen de guiado inercial durante el ascenso. Los buques usan sistemas inerciales tanto para navegación como para estabilizar antenas y sensores frente al oleaje. En ferrocarriles, unidades inerciales montadas en vagones de medición registran la geometría de la vía y detectan deformaciones antes de que se conviertan en riesgo.
10. Defensa y el regreso de lo inercial
Este es el ámbito donde una tecnología de los años cincuenta volvió a ser noticia. El bloqueo y la suplantación de señales satelitales dejaron de ser una hipótesis de laboratorio, y la respuesta de la industria fue reforzar el guiado inercial, precisamente porque es la única fuente de navegación que no puede interferirse desde el exterior.
La navegación inercial militar se bifurcó por clase de plataforma: las grandes aeronaves tripuladas, los buques y los misiles estratégicos siguen usando giroscopios láser de anillo y de fibra óptica, que ofrecen las derivas bajas necesarias para operaciones prolongadas sin correcciones externas frecuentes. En plataformas pequeñas, en cambio, las IMU basadas en MEMS alcanzaron precisión de grado militar con perfiles de tamaño, peso, consumo y costo mucho menores.
En el mercado de 2026 esto se traduce en productos concretos: Honeywell presentó la IMU HGuide i700, con desempeño cercano al grado navegación y orientada a vehículos no tripulados en entornos con GNSS denegado, mientras VectorNav amplió su serie táctica con acelerómetros de alta aceleración y giroscopios de rango extendido.
El patrón común. En las diez aplicaciones anteriores la IMU cumple siempre el mismo papel: aportar velocidad de respuesta y continuidad allí donde las referencias externas son lentas, intermitentes o inexistentes. Nunca trabaja sola en el largo plazo, pero sin ella ningún sistema de navegación o control moderno tendría con qué sostenerse entre una corrección y la siguiente.
¿Por qué toda IMU acumula error con el tiempo?
El principio de uso es la navegación por estima (dead reckoning). Si se conoce la posición inicial y se mide aceleración y rotación de forma continua, es posible integrar esos datos en el tiempo y deducir dónde se está. Integrar la aceleración una vez entrega velocidad; integrarla dos veces entrega posición.
El problema es que la integración también acumula el error. Un sesgo mínimo del giroscopio —una fracción de grado por hora— produce una inclinación falsa del marco de referencia; esa inclinación hace que parte de la gravedad se interprete como aceleración horizontal; y esa falsa aceleración, integrada dos veces, se convierte tras varios minutos en una desviación de decenas o cientos de metros. El error de posición crece con el cubo del tiempo en el caso del sesgo giroscópico.
La deriva no es una falla de fabricación: es la naturaleza del método. Por eso todo sistema inercial serio se corrige con una referencia externa —GNSS, visión, radar, odometría o, en el caso del Apolo, estrellas— y por eso la pregunta relevante nunca es «¿deriva?», sino «¿cuánto deriva y en cuánto tiempo?».
De ahí surge el parámetro que define la calidad de una IMU: la estabilidad del sesgo (bias instability), medida en grados por hora y caracterizada mediante la varianza de Allan. Es lo que separa un chip de tres dólares de una unidad de grado navegación de decenas de miles.
| Grado | Estabilidad de sesgo | Dónde se usa |
|---|---|---|
| Consumo | > 10 °/h | Smartphones, wearables, drones recreativos |
| Industrial | ~1–10 °/h | Drones profesionales, maquinaria, agricultura de precisión |
| Táctico | ~0,1–1 °/h | UAS de misión, robótica de campo, sistemas guiados |
| Navegación | ~0,01 °/h | Aviación comercial, submarinos, buques |
| Estratégico | < 0,001 °/h | Misiles balísticos, aplicaciones espaciales |
Precisión necesaria: los valores anteriores son órdenes de magnitud de referencia. Cada fabricante define sus propios rangos y condiciones de ensayo.
Historia de la navegación inercial: de Foucault al chip de tres milímetros
La idea de fondo es más antigua que cualquiera de sus implementaciones. Los principios físicos sobre los que descansa la navegación inercial —las leyes del movimiento y de la gravitación— quedaron establecidos por Newton en el siglo XVII. Pero pasaron casi dos siglos hasta que fue técnicamente posible construir un instrumento que los aprovechara.
El giroscopio entra en escena (1852–1908)
En 1852 el físico francés Léon Foucault demostró el efecto giroscópico y acuñó la palabra «giroscopio», del griego gyros (giro) y skopein (observar): un instrumento para observar la rotación. Su objetivo era evidenciar la rotación terrestre, no navegar; pero había identificado la propiedad clave, la de un cuerpo en rotación que tiende a conservar la orientación de su eje en el espacio.
La aplicación práctica llegó con el girocompás, que resolvía un problema urgente de la época: los buques de acero distorsionaban la brújula magnética. En 1905 el alemán Hermann Anschütz-Kaempfe fundó una empresa cerca de Kiel dedicada a instrumentos de navegación giroscópicos, y en paralelo el estadounidense Elmer Sperry desarrollaba su propia versión. Por primera vez existía un instrumento que encontraba el norte sin depender del magnetismo terrestre.
El problema de la vertical y la solución de Schuler (1923)
Quedaba un obstáculo conceptual difícil. Un sistema inercial necesita saber dónde está el «abajo», y para ello podría usar una plomada. Pero en un vehículo que acelera, la plomada se inclina hacia atrás y deja de apuntar al centro de la Tierra. Peor aún: a medida que el vehículo se desplaza sobre una superficie curva, la dirección misma de «abajo» va cambiando.
Max Schuler, colaborador de Anschütz-Kaempfe desde 1906, dedicó años al problema. En un artículo de 1923 titulado «La perturbación del reloj de péndulo por el movimiento del portador», demostró que un péndulo con un período natural de aproximadamente 84,4 minutos —el tiempo que tardaría un satélite hipotético en orbitar a ras de la superficie terrestre— mantendría su orientación hacia el centro de la Tierra pese a las aceleraciones del vehículo y a la curvatura del planeta.
Un péndulo así tendría que medir lo mismo que el radio terrestre, unos 6.371 kilómetros: es físicamente irrealizable. Pero el sintonizado de Schuler no exige construirlo, sino ajustar los lazos de control del sistema para que se comporten como si lo fueran. Cien años después, ese principio sigue implementado en el software de todo sistema inercial de navegación terrestre.
De la teoría al arma: los años treinta y cuarenta
Hacia 1930, el ingeniero Johann Boykow formuló explícitamente la idea que define a la IMU moderna: combinar acelerómetros y giroscopios en un mismo conjunto para construir un sistema de navegación autónomo y funcional. La década siguiente aportó el impulso industrial, por la peor de las razones.
El cohete V-2 alemán, operativo desde 1944, incorporaba una plataforma giroscópica que mantenía el rumbo tras el lanzamiento y determinaba el momento de corte del motor. No era todavía un sistema sintonizado a Schuler ni un navegador completo, pero llevó la instrumentación inercial al nivel de precisión necesario para el guiado de misiles y demostró que la idea funcionaba en condiciones brutales de vibración y aceleración.
Al terminar la guerra, ese conocimiento se dispersó entre los vencedores y se convirtió en la base de los programas inerciales estadounidenses, británicos y soviéticos.
Draper y la demostración imposible (1949–1958)
La figura que convirtió la navegación inercial en ingeniería confiable fue Charles Stark Draper, del Laboratorio de Instrumentación del MIT. En 1949 apareció la primera publicación que proponía el concepto strapdown, y a comienzos de los cincuenta el laboratorio de Draper desarrolló los primeros sistemas inerciales efectivamente sintonizados a Schuler, junto con el giroscopio integrador de velocidad flotado, el primero capaz de una deriva cercana a 0,01 grados por hora.
Draper enfrentaba, además, un problema de credibilidad: casi nadie creía que un aparato encerrado en una caja pudiera saber dónde estaba. Para demostrarlo diseñó y construyó el sistema SPIRE y organizó, en 1953, un vuelo transcontinental que dependió únicamente de él para navegar y guiar el avión desde el despegue hasta poco antes del aterrizaje, sin ninguna otra ayuda. El escepticismo se terminó ese día.
Cinco años después llegó la demostración definitiva: el USS Nautilus, primer submarino nuclear, cruzó bajo el hielo del Polo Norte guiado por un sistema inercial diseñado por Draper y construido por Sperry. Ni la brújula magnética ni el girocompás son confiables cerca del polo, y avistar estrellas bajo la capa de hielo es imposible, de modo que el viaje habría sido inviable sin esa unidad autocontenida.
Polaris, Apolo y la IMU que llegó a la Luna
De ahí la tecnología saltó al misil balístico lanzado desde submarino Polaris, cuyo sistema de guiado exigía precisión extrema partiendo desde una plataforma móvil y sumergida. Y desde el Polaris pasó, casi directamente, al programa Apolo.
La IMU del Apolo, cuyo contratista principal fue la división Delco de General Motors, derivaba del sistema de guiado desarrollado por Draper para el Polaris. Un sistema de servos mantenía el elemento estable fijo respecto del espacio inercial, y las señales de los acelerómetros se integraban para seguir la velocidad y la posición de la nave.
Los instrumentos tenían nombres propios: los giroscopios eran IRIG (Inertial Reference Integrating Gyro) y los acelerómetros PIPA (Pulsed Integrating Pendulous Accelerometer). Todos ellos debían estar alineados con precisión absoluta y sostenidos en una unidad estable: en las IMU operativas, un bloque sinterizado de berilio de seis pulgadas, cuidadosamente fabricado.
Ni siquiera el Apolo escapó a la deriva. El sistema se desviaba alrededor de un miliradián por hora, lo que obligaba a realinear periódicamente la plataforma inercial apuntando a estrellas. Para eso el módulo de mando llevaba un sextante de precisión solidario al marco de la IMU. La nave más avanzada de su tiempo navegaba, en última instancia, como un velero del siglo XVIII: mirando las estrellas para corregir el rumbo.
La revolución óptica: giroscopios sin partes móviles (1963–1983)
Mientras el Apolo perfeccionaba la mecánica de precisión, otra línea de investigación eliminaba el movimiento por completo. El punto de partida era el efecto Sagnac, descrito por el físico francés Georges Sagnac en 1913: si dos haces de luz recorren en sentidos opuestos un camino cerrado que está rotando, no tardan lo mismo en completarlo, y esa diferencia puede medirse por interferencia.
La invención del láser hizo el efecto explotable. Clifford Heer concibió el giroscopio láser de anillo en 1961, y en 1963 Macek y Davis demostraron el primero: un dispositivo cuadrado de un metro por lado. Tras casi dos décadas de desarrollo se volvió práctico: en 1983 el giroscopio láser de anillo de Honeywell se instaló en el sistema inercial strapdown de los nuevos Boeing 757 y 767. Ese fue el momento en que la plataforma con cardán desapareció de la aviación comercial: los sensores se fijaron al fuselaje y la rotación pasó a resolverse por software.
En paralelo apareció una variante más compacta. En 1976, Vali y Shorthill construyeron el primer giroscopio de fibra óptica, que multiplica la sensibilidad del efecto Sagnac enrollando cientos de metros de fibra. Hoy los giroscopios de fibra alcanzan desempeño de grado estratégico y compiten de igual a igual con los de láser de anillo.
La miniaturización: cuando la IMU se volvió un chip (1991–2010)
El último gran salto no vino de la aeronáutica ni de la defensa, sino de la industria automotriz. A finales de los ochenta, los sistemas de airbag requerían múltiples sensores electromecánicos y largos tendidos de cable, con un costo total superior a los cien dólares por vehículo. La promesa de Analog Devices fue entregar la misma función en un solo componente por cinco dólares.
El resultado fue el ADXL50, lanzado en 1991: el primer acelerómetro MEMS desarrollado, fabricado y comercializado con éxito en el mundo. Detectaba aceleraciones de hasta ±50 g mediante detección capacitiva del movimiento de una serie de dedos de polisilicio fijados sobre la superficie del circuito integrado, con la parte mecánica y la electrónica de acondicionamiento integradas en la misma pastilla de silicio. Hacia 1993 alcanzó producción en alto volumen para detección de colisión y despliegue de airbag.
Faltaba el giroscopio, técnicamente mucho más difícil porque exige mantener una masa en vibración estable y detectar desplazamientos aún menores. Analog Devices lanzó el primer giroscopio MEMS integrado, el ADXRS150, en 2002. Con ambos sensores disponibles en silicio, la IMU completa en un chip pasó a ser cuestión de integración.
Lo que siguió fue la masificación por vía del consumo: el mando de la consola Wii en 2006, la rotación automática de pantalla del primer iPhone en 2007 y la incorporación de giroscopio de tres ejes en teléfonos desde 2010. Esa demanda de cientos de millones de unidades anuales hundió el costo y elevó la calidad simultáneamente, y fue exactamente esa cadena de suministro la que, pocos años después, hizo posible el dron de consumo.
Once hitos de un vistazo
| Año | Hito |
|---|---|
| 1852 | Foucault demuestra el efecto giroscópico y acuña la palabra «giroscopio». |
| 1905–1908 | El girocompás llega a los buques. Anschütz-Kaempfe en Alemania y Sperry en Estados Unidos. |
| 1923 | Sintonizado de Schuler. Se resuelve el problema de mantener una vertical fiable en un vehículo que acelera. |
| 1930 | Boykow propone combinar acelerómetros y giroscopios en un sistema inercial funcional. |
| 1944 | Guiado giroscópico operativo en el V-2. La instrumentación inercial alcanza precisión de guiado de misiles. |
| 1953 | Vuelo SPIRE de costa a costa. Draper prueba la navegación inercial pura en aviación. |
| 1958 | USS Nautilus bajo el Polo Norte. Navegación donde ningún otro método era posible. |
| 1963 | Primer giroscopio láser de anillo. Macek y Davis demuestran el efecto Sagnac aplicado con láser. |
| 1969 | El Apolo llega a la Luna con una IMU de esferas anidadas sobre un bloque de berilio. |
| 1976 | Primer giroscopio de fibra óptica, construido por Vali y Shorthill. |
| 1983 | El strapdown entra en la aviación comercial. Giroscopios láser de Honeywell en los Boeing 757 y 767. |
| 1991 | ADXL50. Primer acelerómetro MEMS comercial del mundo, destinado al airbag. |
| 2002 | ADXRS150. Primer giroscopio MEMS integrado. La IMU cabe entera en silicio. |
| 2006–2010 | Consolas y smartphones. El sensor inercial llega al bolsillo de miles de millones de personas. |
| 2010s | Era del multirrotor. Controladores de vuelo con IMU redundante y fusión de sensores. |
| 2020s | Guerra electrónica y PNT resiliente. El bloqueo de señales satelitales devuelve la IMU al centro del diseño de plataformas. |
Hacia dónde va la tecnología inercial
La tendencia dominante es la fusión de sensores: la IMU deja de ser un componente aislado y se convierte en el núcleo temporal al que se anclan GNSS, visión, LiDAR, radar y, cada vez más, modelos aprendidos que estiman y corrigen la deriva en tiempo real a partir del comportamiento observado del propio sensor.
En paralelo, la brecha entre MEMS y tecnologías ópticas sigue estrechándose por ambos extremos: los MEMS mejoran su estabilidad de sesgo y los sistemas de fibra óptica se vuelven más pequeños y eficientes. Y en el horizonte aparece una tercera vía: los sensores inerciales cuánticos basados en interferometría atómica, que miden aceleración y rotación observando la interferencia de ondas de materia en átomos ultrafríos. Prometen precisión de grado estratégico sin referencia externa alguna, aunque hoy siguen siendo equipos voluminosos y de laboratorio.
El destino es reconocible: volver al ideal de Draper en 1953, una caja capaz de saber dónde está sin preguntarle nada a nadie. Solo que ahora cabe en un dron de dos kilos.
Preguntas frecuentes sobre el chip IMU
¿Qué es el chip IMU y para qué sirve?
El chip IMU, o unidad de medición inercial, es un sensor que combina al menos tres acelerómetros y tres giroscopios, uno por cada eje del espacio. Mide aceleración lineal y velocidad angular, permitiendo que una máquina conozca su orientación y su movimiento sin depender de satélites ni referencias externas. Es el componente que hace posible estabilizar drones, vehículos autónomos, robots y dispositivos portátiles.
¿Cuál es la diferencia entre IMU e INS?
La IMU es el sensor: entrega aceleración y velocidad angular en bruto. El INS o sistema de navegación inercial es el conjunto que toma esos datos, los integra y calcula actitud, velocidad y posición respecto de un marco de referencia global, normalmente combinándolos con GNSS.
¿Cómo funciona un giroscopio MEMS si no gira nada?
Un giroscopio MEMS mantiene una masa de silicio vibrando permanentemente en un eje. Cuando el chip rota, sobre esa masa en movimiento actúa la fuerza de Coriolis, perpendicular a la vibración y al eje de rotación, desviándola lateralmente. Un segundo juego de electrodos mide ese desplazamiento, que resulta proporcional a la velocidad angular.
¿Por qué mi dron pide calibrar la IMU?
Porque el controlador de vuelo detectó que las lecturas en reposo se apartaron de la referencia esperada, ya sea por golpes, cambios bruscos de temperatura o actualizaciones de firmware. La calibración se realiza sobre superficie plana y nivelada, con la aeronave inmóvil y lejos de vibraciones o masas metálicas grandes.
¿Sirve la IMU si se pierde la señal GPS?
Sí, pero por un tiempo limitado. Permite mantener el vuelo estable y estimar posición mediante navegación por estima, con un error que crece progresivamente por acumulación. La duración de esa autonomía útil depende del grado de la IMU y de si existen otros sensores —visuales, barométricos o LiDAR— aportando correcciones.
¿Qué calidad de IMU requiere un trabajo de fotogrametría o LiDAR?
Para fotogrametría con puntos de control en terreno, la IMU integrada de un equipo profesional resulta suficiente. Para georreferenciación directa sin apoyo terrestre, o para LiDAR aéreo, se requiere una IMU de grado industrial o táctico sincronizada con GNSS RTK/PPK, porque el error angular se amplifica con la altura de vuelo: una décima de grado a 100 metros equivale a varios centímetros de desplazamiento planimétrico.
¿En qué dispositivos cotidianos hay un chip IMU?
En teléfonos móviles, relojes y pulseras de actividad, audífonos con seguimiento de cabeza, mandos de videojuegos, visores de realidad virtual, cámaras con estabilización óptica, automóviles, patinetes eléctricos, robots aspiradores, drones y maquinaria de construcción. También en acelerógrafos sísmicos y en sistemas de monitoreo estructural de puentes y edificios.
¿Qué relación tiene la IMU del programa Apolo con la de un dron actual?
El principio físico es el mismo. La IMU del Apolo, derivada del sistema de guiado del misil Polaris y desarrollada bajo la dirección de Charles Stark Draper en el MIT, pesaba decenas de kilos y requería giroscopios y acelerómetros montados sobre un bloque sinterizado de berilio. Hoy esa misma función la cumplen sensores MEMS fabricados sobre silicio, del tamaño de unos pocos milímetros, presentes en cualquier controlador de vuelo.
Glosario de términos
| IMU | Unidad de medición inercial. Sensor de acelerómetros y giroscopios que mide movimiento propio. |
| INS | Sistema de navegación inercial. Integra los datos de la IMU para calcular posición y actitud. |
| MEMS | Sistema microelectromecánico. Estructura mecánica microscópica grabada sobre silicio. |
| Masa sísmica | Masa suspendida por resortes cuyo desplazamiento revela la aceleración aplicada. |
| Deriva | Acumulación progresiva de error al integrar las lecturas inerciales en el tiempo. |
| Estabilidad de sesgo | Medida de calidad del giroscopio, expresada en grados por hora (°/h). |
| Fuerza de Coriolis | Fuerza aparente sobre un cuerpo en movimiento dentro de un sistema en rotación. |
| Efecto Sagnac | Diferencia de recorrido entre dos haces de luz contrapropagantes en un camino que rota. |
| Sintonizado de Schuler | Ajuste a un período de 84,4 minutos que mantiene la vertical pese a la aceleración del vehículo. |
| Strapdown | Arquitectura sin cardán: los sensores se fijan al fuselaje y el software hace la rotación. |
| FOG / RLG | Giroscopios de fibra óptica y de láser de anillo, sin partes móviles y de muy baja deriva. |
| Georreferenciación directa | Asignación de coordenadas y orientación a cada captura usando IMU y GNSS, sin apoyo terrestre. |
| GNSS denegado | Entorno donde la señal satelital está bloqueada, degradada o suplantada. |
Fuentes y referencias
- MIT Museum — Apollo IMU Stable Member (Charles Stark Draper Historical Collection)
- Apollo PGNCS — sistema primario de guiado, navegación y control
- Schuler tuning — principio del péndulo de 84,4 minutos
- Inertial Measurement Units: de Apolo al MEMS — Microcontroller Tips
- Analog Devices — historia del ADXL50 y del ADXRS150
- IntechOpen — desarrollo y aplicación del giroscopio de fibra óptica
- Defense Advancement — IMU de grado táctico, novedades 2026
Precisión que se mide, no que se promete
Dronemedia (COARI SpA) es empresa aerocomercial certificada por la DGAC bajo AOC N° 1664. Fotogrametría, LiDAR, inspecciones y seguimiento de obras con equipos de nivel profesional y procedimientos documentados.
+56 9 5639 7493 · [email protected] · www.dronemedia.cl